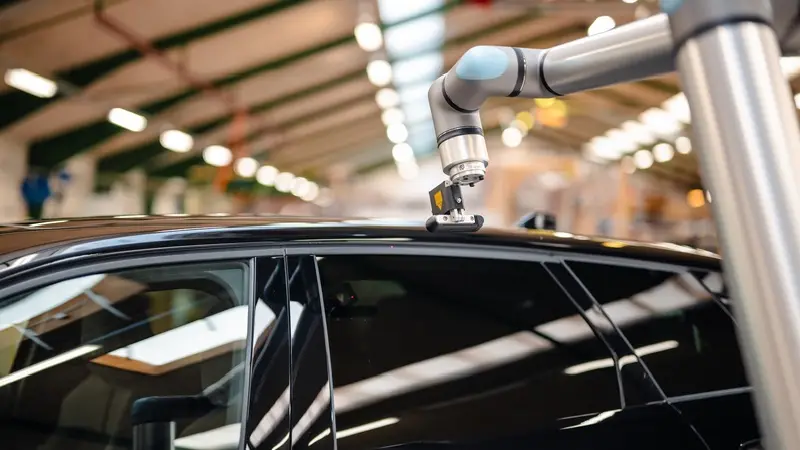
ユニバーサルロボット、新型「UR8 Long」を発表 – 長リーチで多点検査を効率化
【はじめに】長リーチ協働ロボット「UR8 Long」の概要 協働ロボットの世界シェアトップを誇るユニバーサルロボット(Universal Robots, UR)が、2025年9月15日に新モデル「UR8 Long」を発…
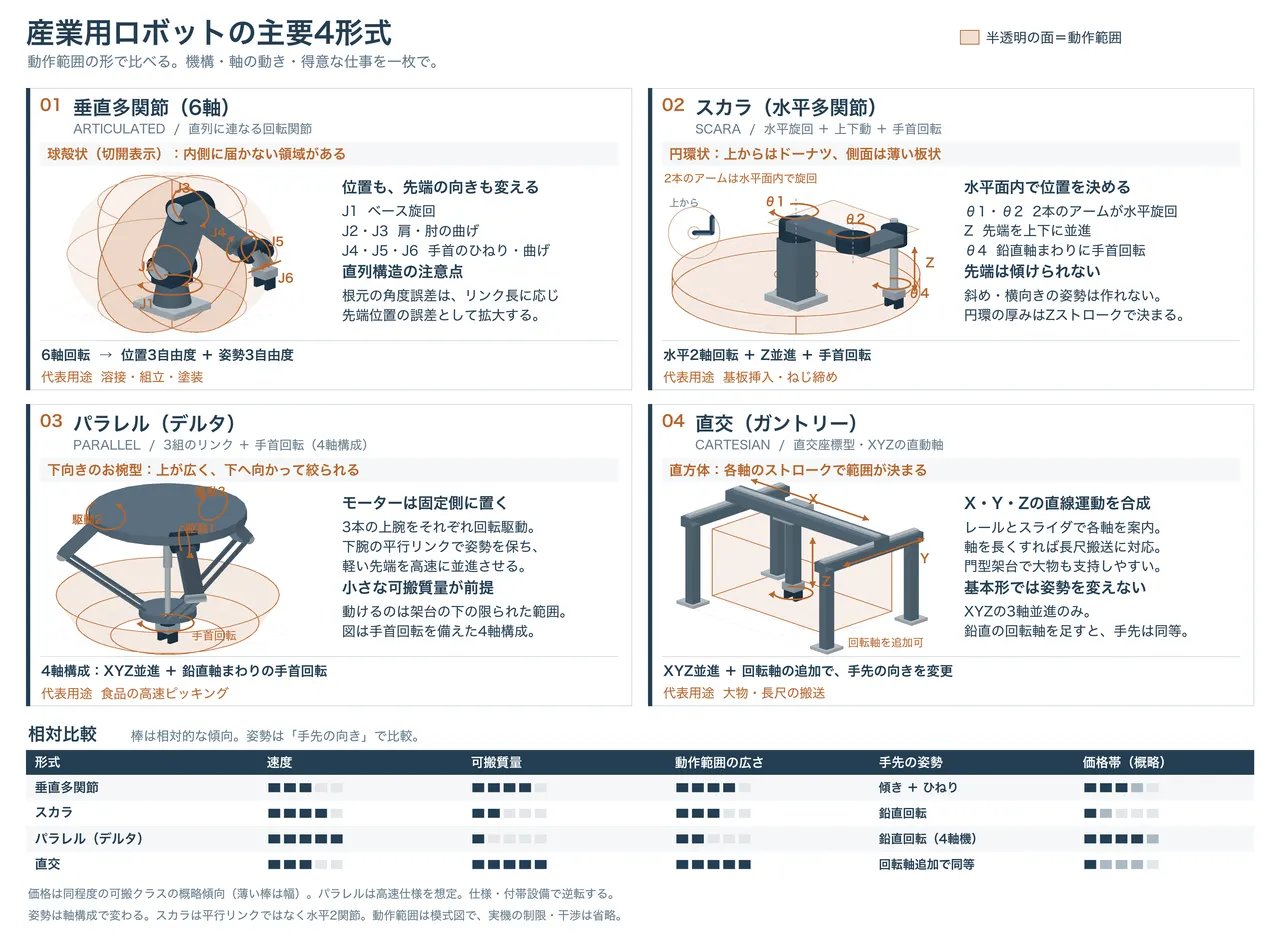
ものづくり企業から「ロボットを入れたい」と言われたときに、まずはそもそもロボットを入れるべきかを考えるのですが、 ロボット導入が有効そうだった場合に、どのタイプのロボットを入れるべきかについてまとめてみました。
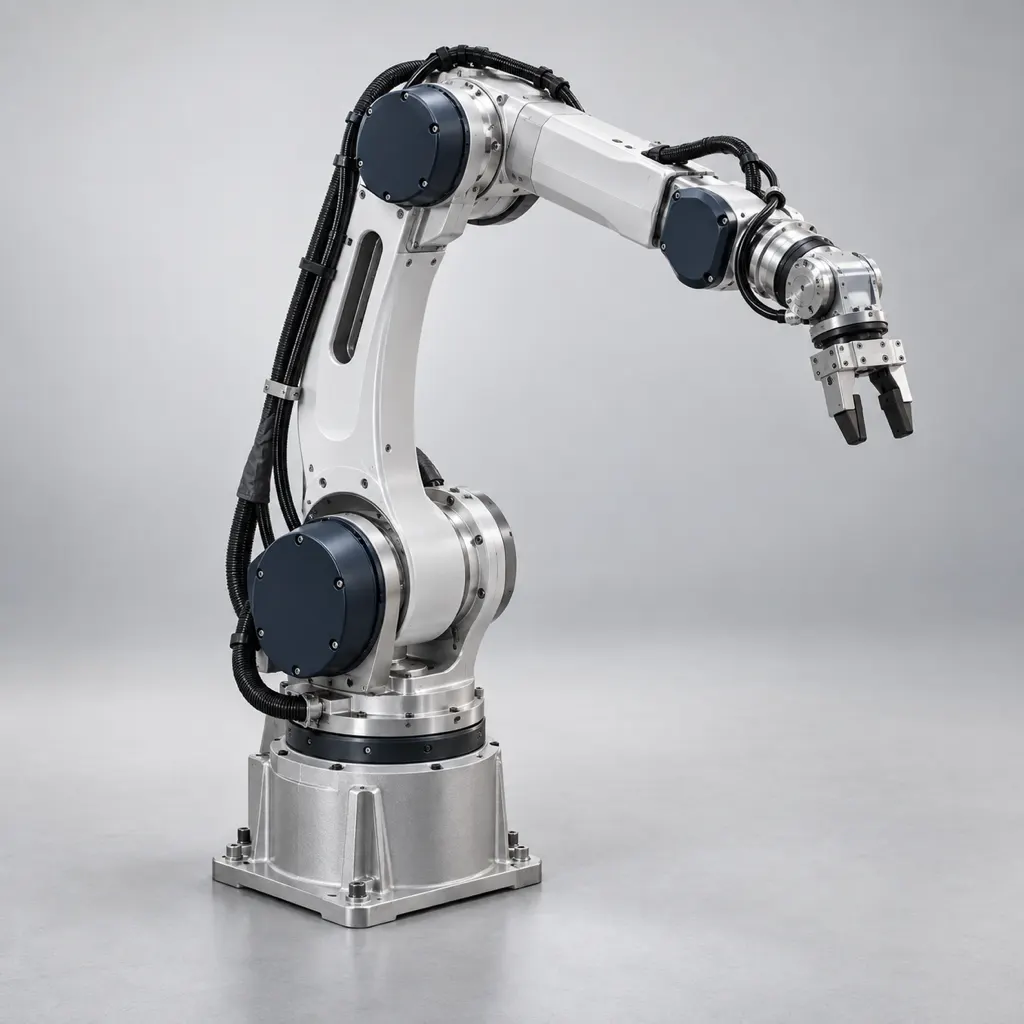
垂直多関節ロボットは、産業用ロボットの中で最もベーシックで、 溶接、組立、塗装、搬送など、幅広い作業に対応できる万能型のロボットです。
一般的な機種は6軸を備えており、さまざまな方向や角度から対象物にアプローチできます。
一方で、構造が複雑なため、スカラロボットなどと比べると価格は高めです。また、繰り返し同じ位置に動かす精度は高いものの、狙った座標へ正確に動かす「絶対位置精度」では、各関節のわずかな誤差が先端に向かって積み重なりやすいという特徴があります。
そのため、「1台目は汎用性の高い垂直多関節ロボットを導入したけれど、この作業は真上から下ろす動きだけで完結するので、2台目はよりシンプルで高速なスカラロボットにしよう」といった選び方をすることもあります。
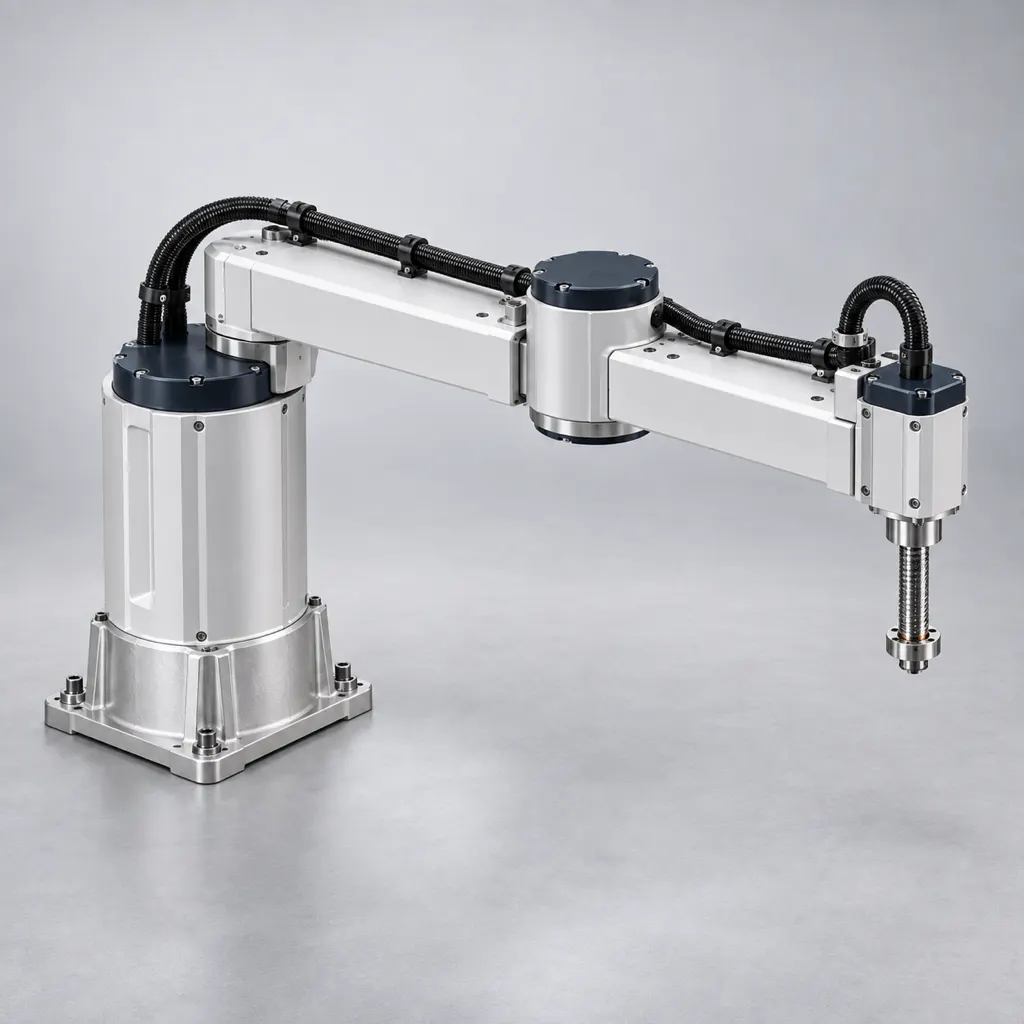
実はこれ、日本で生まれたロボットです。1978年に山梨大学の牧野洋先生が考案したもので、1980年の試作機は、いまは国立科学博物館の「未来技術遺産」に登録されています。
面白いのが構造で、関節に柔らかさを持たせたまま垂直下向きに動けます。だからピンの挿入のような、多少ズレていても押し込みながら位置が合ってほしい作業に重宝します。
モーターの数も少なくて剛性を高めやすいので、速度も精度も出せて、そのうえ安い。
弱点は斜めにアプローチできないこと。なので入れる工程は慎重に選ぶ必要があります。
ただ、安いので「このロボットで作業できるように工程のほうを整理する」というのもアリです。ロボットに工程を合わせるという発想も、重要なケースが多々あります。
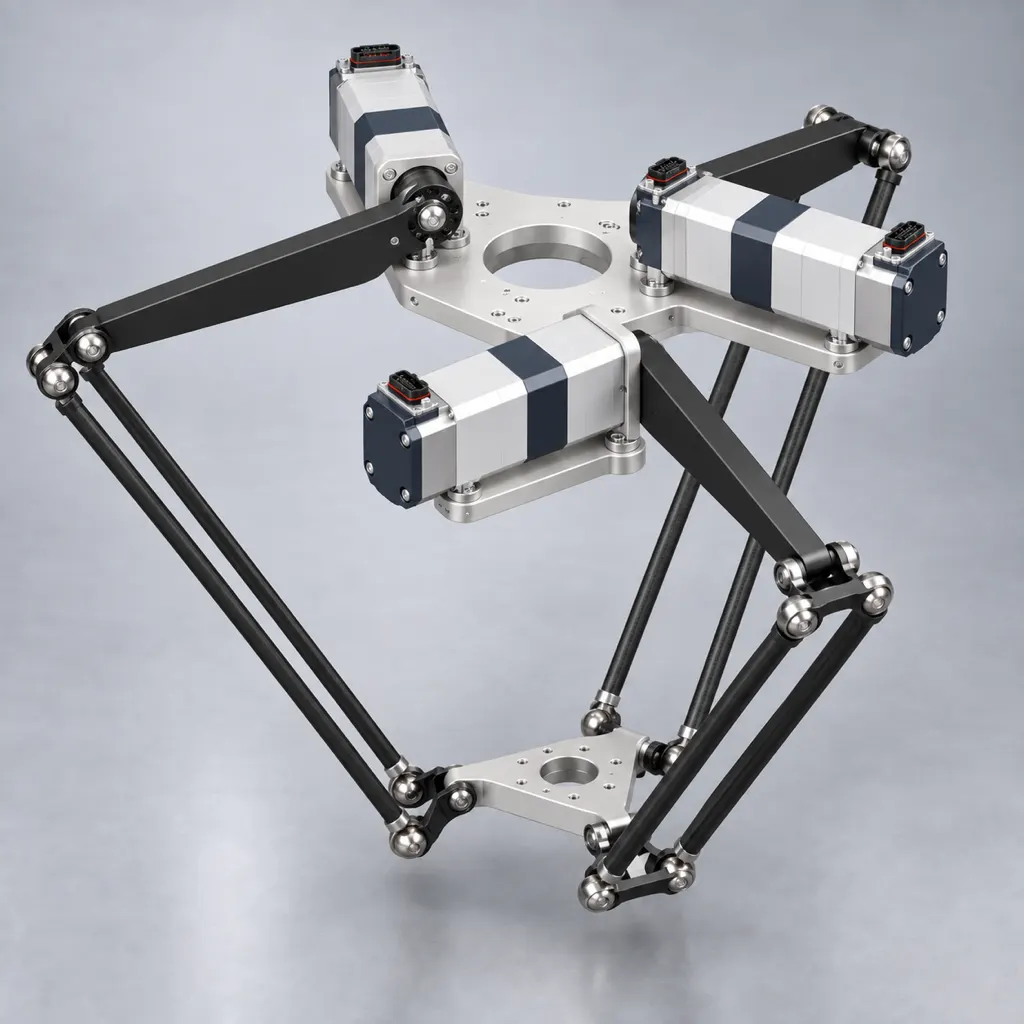
とにかく速くて、精度が高い。
他のロボットに比べると歴史は若干浅めです。スイスの大学の先生が1980年代に考案して、ABBがライセンスを取って製品化しました。基本特許が切れた2000年代後半あたりから各社が参入して、一気に増えた形です。
速さの理由は構造にあります。普通のロボットは「リンク→関節モーター→リンク→関節モーター」と積み重なるので、根元のモーターが、その先のリンクや関節の重さを全部背負うことになる。パラレルリンクは各モーターがダイレクトに手先につながっているので、とにかく速くて正確です。
一方で稼働範囲が狭いので、使えるところは限られます。
よくあるのは、コンベア上にバラバラの姿勢で流れてくる小さいもの——チョコとかクッキーとか——を1個ずつピックして、小箱の中にきれいに並べていく、みたいな工程です。
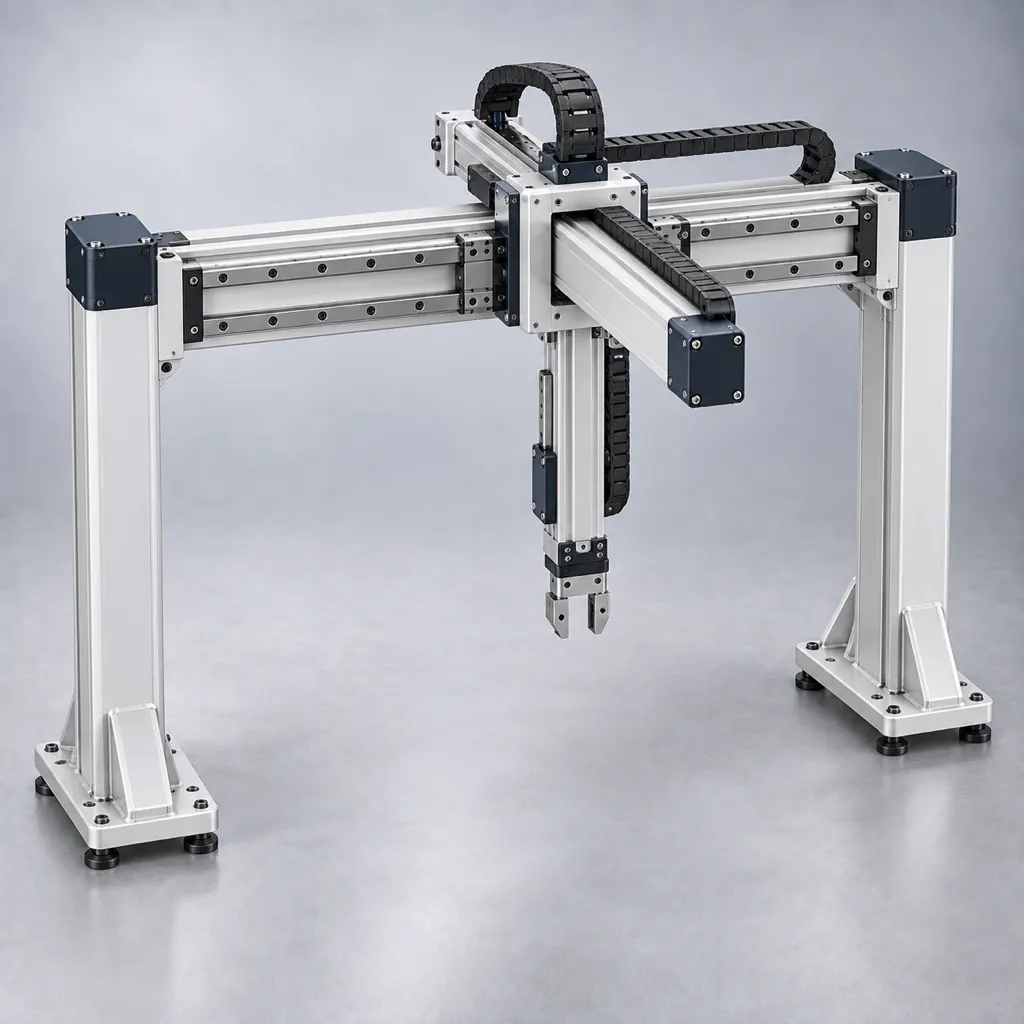
長くしたければいくらでも長くできます。
難点は場所を取ること。ただ、どの位置でも発揮できる力が変わらないし、精度も安定して出せます。
自分が普段行く現場で入っているのを見ることは少ないですが、条件が合えばアリだと思っています。
あと、ただの直行軸の組み合わせなので、あまり産ロボに見られないのも難点です。笑
私はまずこのあたりをヒアリングします。
これを聞けば、「この辺のロボットがよさそう」というのが出てきます。
みなさんの現場には、どの形が入っていますか。
X でも更新情報を流しています → @robotpressinfo
【はじめに】長リーチ協働ロボット「UR8 Long」の概要 協働ロボットの世界シェアトップを誇るユニバーサルロボット(Universal Robots, UR)が、2025年9月15日に新モデル「UR8 Long」を発…
ロボット導入における最大の課題 ― 長期安定運用 製造現場にロボットを導入する際、初期の動作テストや立ち上げは順調に進むことが多いものです。しかし、真の課題はそこから始まります。ロボットを長期間、安定して稼働させ続けるこ…
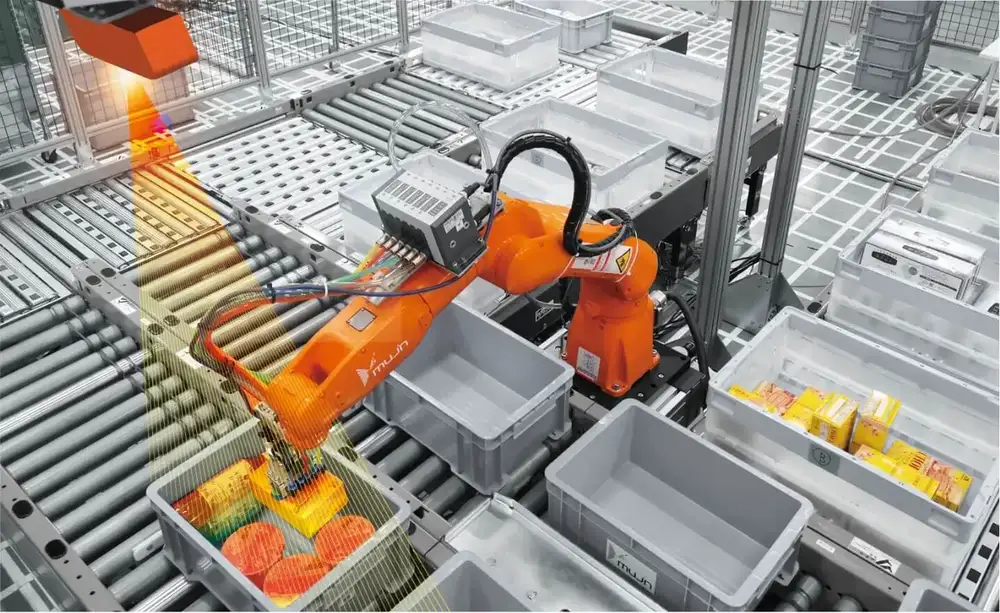
【はじめに】なぜ今、ロボットビジョン選定が重要なのか? 製造業における自動化のニーズがますます高まる中で、「ロボットに何を見せ、どう判断させるか」というビジョンシステムの選定は、生産性・品質・柔軟性を左右する重要な鍵と…