ロボット導入の課題と解決策
ロボット導入における最大の課題 ― 長期安定運用 製造現場にロボットを導入する際、初期の動作テストや立ち上げは順調に進むことが多いものです。しかし、真の課題はそこから始まります。ロボットを長期間、安定して稼働させ続けるこ…
2026年10月11日 更新
各社の情報を2026年10月時点の公開情報で見直しました。主な更新は次のとおりです。
製造業における自動化のニーズがますます高まる中で、「ロボットに何を見せ、どう判断させるか」というビジョンシステムの選定は、生産性・品質・柔軟性を左右する重要な鍵となっています。
これまで主流だった2Dカメラによる簡易的な画像処理では、位置確認や有無判定といった単純な処理に留まっていましたが、近年では3Dビジョンによる深度認識や、AIを活用した柔軟な物体識別・判断処理が実用段階に入っています。
こうしたビジョン技術の導入は、作業の自動化率を高めるだけでなく、段取り替えや多品種対応といった変化に強い現場づくりにもつながります。
さらに、初期導入コストに対する投資回収率(ROI)を押し上げる効果も期待でき、現場の成長戦略においても無視できない要素となっています。
つまり、どのビジョンシステムを選ぶかは、単なる装置選定ではなく「現場の将来性をどう描くか」という経営判断にも直結するテーマだといえるでしょう。
この記事でわかること
製造業の自動化を進める上で、ロボットの“目”となるビジョンシステムには現場で止まらないこと、確実に動くことが求められます。そうした要求に応えてきたのが、日本の製造現場の事情に精通した国内メーカーの技術です。
各社の製品は、保守性・互換性・導入支援の手厚さを強みに、現場目線での実装・運用を可能にする“現実解”として評価されています。
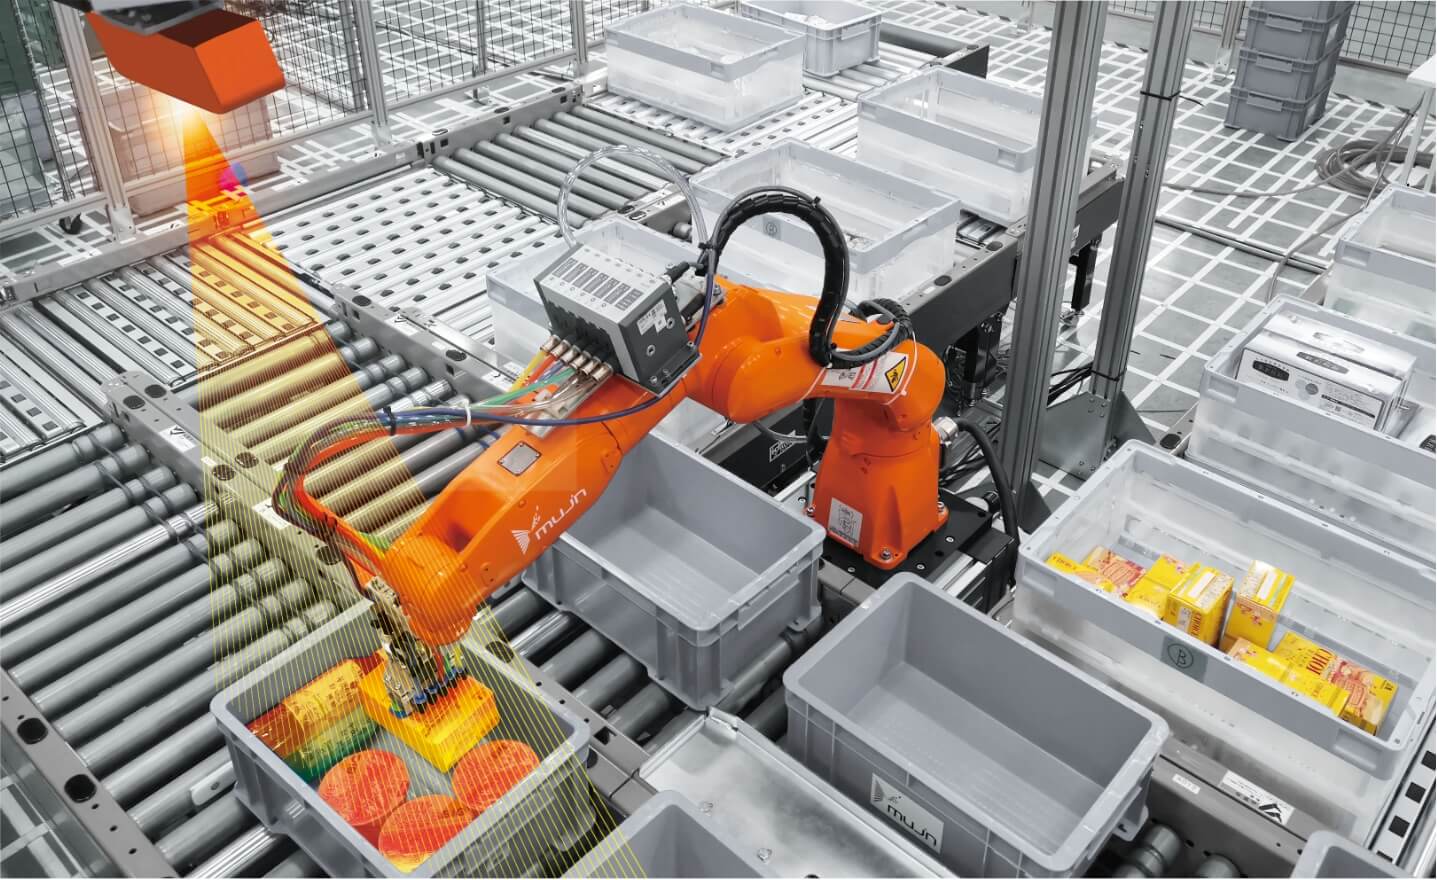
画像出典:Mujin公式サイト
Mujinは、ロボットに”考える力”を持たせるモーションプランニング技術とビジョン認識の統合制御をコア技術としています。これらの技術を基盤として、複雑で柔軟性が求められる物流・工場内物流の自動化に注力しています。
現在は、ロボットやAGV(無人搬送車)、保管システムをまとめて制御する統合自動化OS「MujinOS」を事業の中心に置いています。
事前ティーチング不要。動的環境でも柔軟に対応
Mujinは、AI制御とモーションプランニング技術の融合により、事前ティーチングなしで変化する環境への対応を可能にしています。従来のような細かなプログラミングや治具への依存を減らし、段取り替えの工数を削減します。
動作計画と視覚認識の一体化
ロボットの動作(プランニング)とビジョン認識をリアルタイムで統合することで、環境を見ながら判断し、自律的に動作するロボットを実現しています。人が都度調整しなくても、対象物のばらつきや配置の変化に対応できます。
MujinOS:ロボット単体から、現場全体の統合制御へ
MujinOSは、複数の機器を統合制御し、現場の状況に応じて動作を自律生成する仕組みです。公式には、マルチベンダー対応、デジタルツインによるデータの可視化、リモートメンテナンスが特長として挙げられています。
2025年11月には、MujinOSを搭載した製品の第一弾として「Mujin単載パレタイザー」が発売されました。公式発表では、最大1,400ケース/時の処理能力、ブラウザで情報を登録して30分で稼働開始、ティーチング不要とされています(Mujin 2025年11月20日発表)。
製品として広げる段階へ
2025年12月には、シリーズDの初回クローズとして総額364億円の資金調達を発表しました。その中で、案件ごとに作り込むソリューション型から、MujinOSを中心とした製品主導型の事業へ移行を進める方針を示しています(Mujin 2025年12月2日発表)。
あわせて、AGVのラインアップも拡充しており(2025年10月・2026年3月)、ピッキングやパレタイズにとどまらず、搬送・仕分け・保管まで含めた物流ライン全体の自動化に取り組んでいます。
① コンテナ内作業の自動化:デバンニング
これまで人手に頼っていたコンテナからの荷下ろし作業(デバンニング)をロボットで自動化。形状・位置がばらばらな荷物に対応し、作業負担と安全リスクを軽減します。
② 多品種ピッキング・パレタイズへの対応
サイズ・形状の異なる製品のピッキングや、荷姿に応じた積み付け(パレタイズ)も自動で実行できます。2026年6月には、東電物流がアームロボットとAGVを組み合わせたケースピッキングの仕組み「MujinRCP」を導入したと発表されています(Mujin 2026年6月4日発表)。
③ 一気通貫の物流ソリューションとして導入
Mujinは単なる「ロボット制御装置」ではなく、ピッキング・搬送・配置といった複数の工程を統合したシステム全体の最適化を目指しています。これにより、現場ごとの作業分断や手戻りを減らし、物流ライン全体の効率を高めることができます。
Mujinのアプローチは、動的・複雑・多品種といった物流の難題に正面から向き合ったものです。
ノンティーチングやモーションプランニングの技術に加え、MujinOSによる製品化が進んだことで、変化に強く、人に依存しにくく、ほかの設備とつなぎやすい自動化の選択肢になりつつあります。
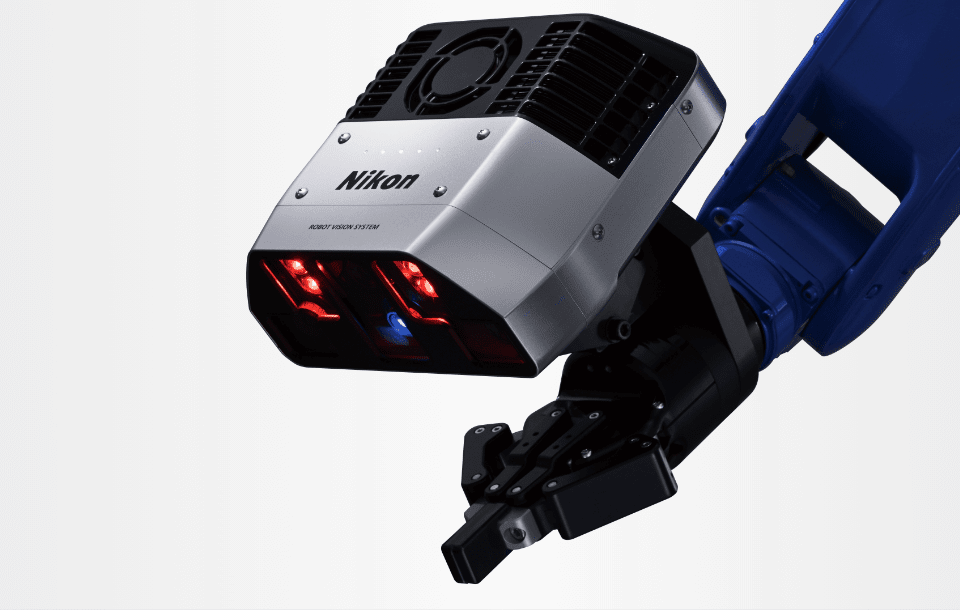
画像出典:Nikon公式サイト
ニコンは、2024年10月に産業用の「ロボットビジョンシステム」(NSP-150-1/NSP-250-1/NSP-500-1)を発売しました。2Dと3Dの計測を組み合わせ、最大250fpsの高速な画像処理でワークの位置と姿勢をとらえます(ニコン 2024年5月7日発表)。
その上で、ロボットの手先に付けたカメラで動いているワークに追従する「ビジョントラッキング」を展開しています。
エンコーダ不要で、動くワークにリアルタイム追従
ビジョントラッキングは、ロボットの手先に付けるハンドアイ型のカメラで対象物を撮り続け、ずれを補正しながら追従する仕組みです。公式の説明では、ハンドアイ型のみに対応し、コンベアのエンコーダや、コンベアとロボットの同期は不要とされています。
2Dのトラッキングでは、CADモデルを使わず、追従する対象を撮影してそのエッジ(輪郭)を登録する方式です(ニコン ビジョントラッキングの製品ページ)。
2D専用の小型・軽量モデル(2025年10月発売)
2025年10月には、2Dビジョントラッキング専用のモデル「NSE-L-1」が発売されました。カメラは重さ25.5g、大きさ20×20×43.2mm(レンズ別売)と小さく、ロボットハンドに付けやすくなっています。対応ロボットはYASKAWA、FANUC、Universal Robotsと発表されています(ニコン 2025年11月26日発表)。
3Dビジョントラッキングを追加(2026年10月提供開始)
2026年9月30日、ニコンはロボットビジョンシステムに「3Dビジョントラッキング」を追加すると発表しました。3Dセンサーで、ワークの位置だけでなく傾きなどの姿勢や表裏を検知し、向きに合わせて追従します。導入済みのシステムには、有償のソフトウェアアップデートで提供されます。
用途の例として、ランダムな姿勢で流れてくる鋳物のピッキング、自動車ボディへのグロメット挿入、動いているワークに追従しながらのボルト締結が挙げられています(ニコン 2026年9月30日発表)。
平面上の追従から、姿勢まで含めた立体的な追従へと広がったことになります。
① 流れているワークへのボルト挿入・締結
公式の事例では、コンベアと同期させずに流れてくるワークへのボルト挿入や締結が紹介されています。2025年の国際ロボット展では、AMR(自律走行搬送ロボット)を止めずにボルトを挿入・締結するデモも出展されました(ニコン iREX2025 出展案内)。
ワークを止めて位置決めする治具や、コンベアとの同期の仕組みを省ける点が、従来のビジョンとの大きな違いです。
② ばら積みピッキング
ばら積みピッキングでは、CADモデル(STL)を登録し、2Dと3Dの計測でワークの位置と姿勢を認識します。ニコンの光学技術を活かした高速な計測で、サイクルタイムの短縮をねらっています。
ニコンの技術は、高速な画像処理を使って「止めずに作業する」ことに強みがあるロボットビジョンです。2D専用の小型モデルと3Dビジョントラッキングがそろったことで、平面上の追従から、姿勢が変わるワークへの追従まで、用途に合わせて選べるようになりました。治具やコンベア同期の仕組みを減らしたい現場で、検討する価値があります。
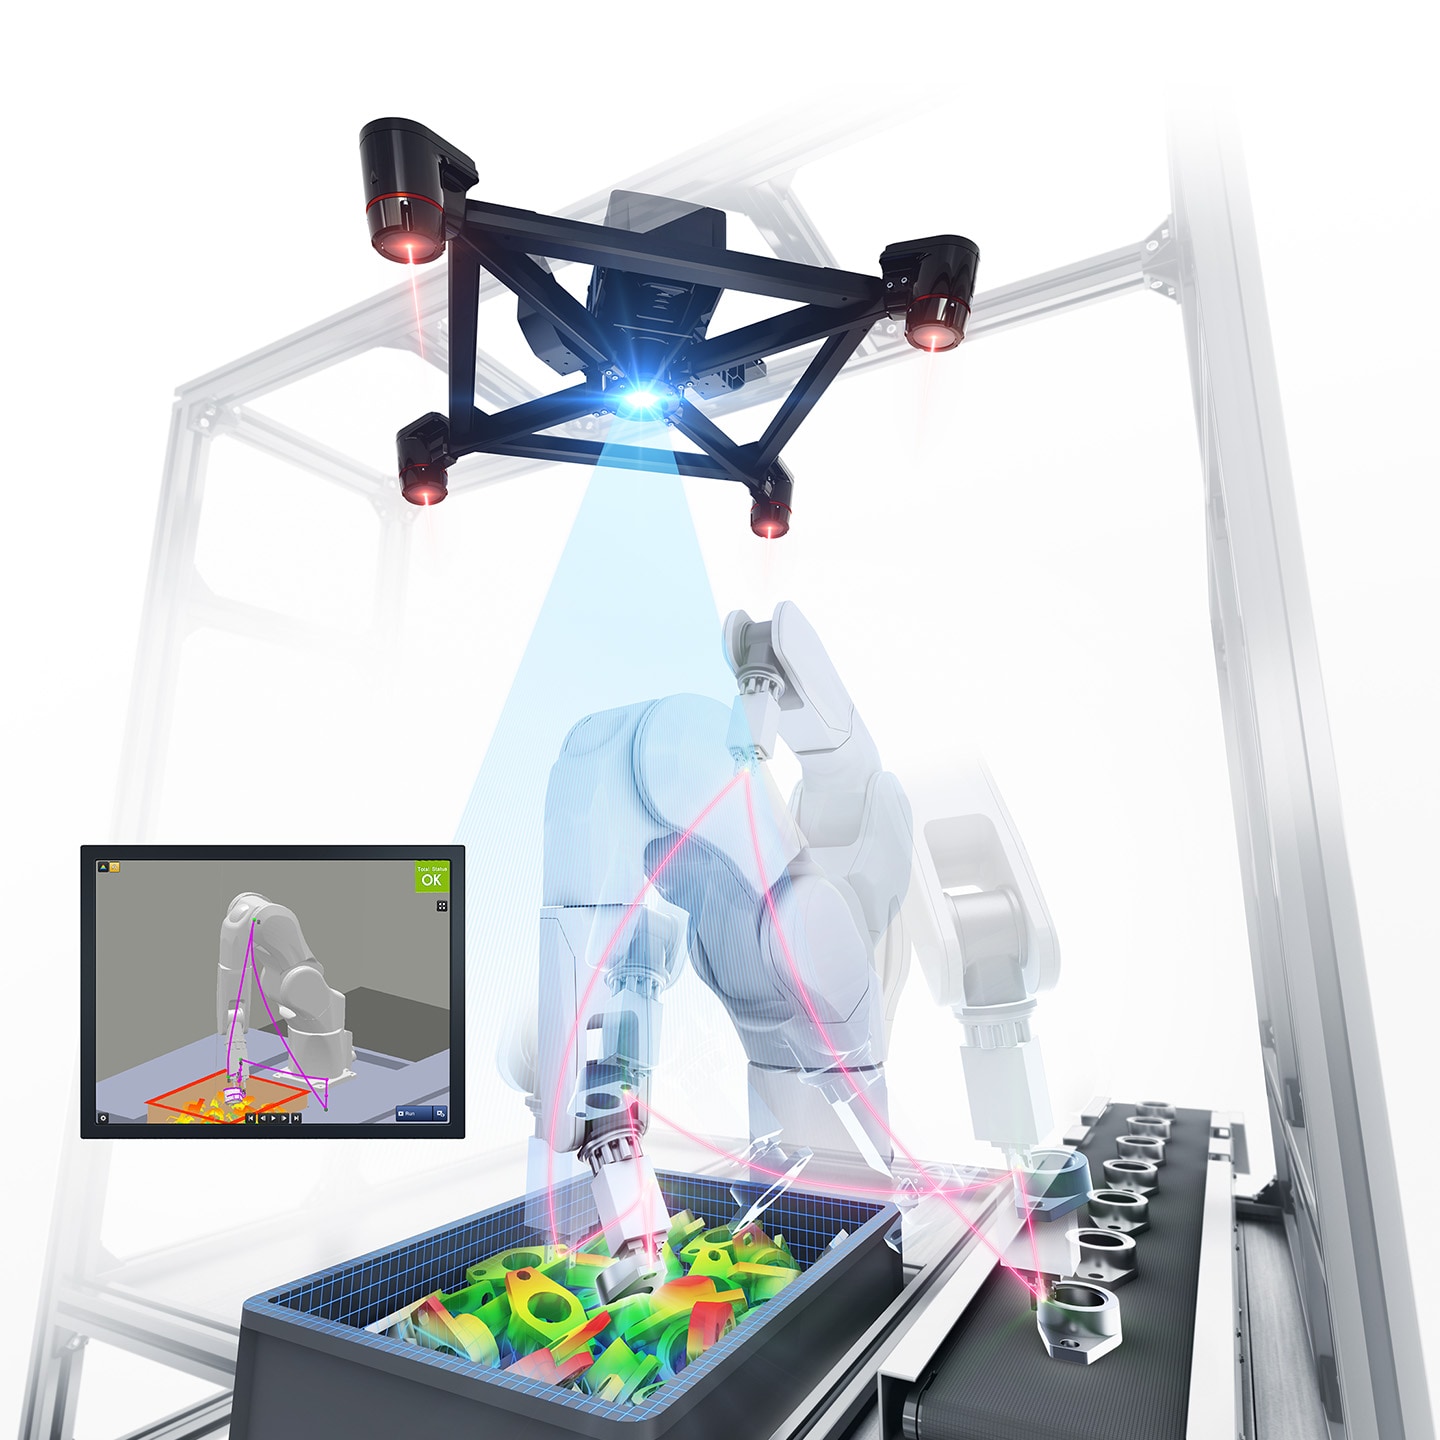
画像出典:Keyence公式サイト
キーエンスは、AIと光学ズームを搭載したビジョンシステム「VSシリーズ」、4カメラ・1プロジェクターの「3D VGR シリーズ」に加え、2026年秋に6眼カメラの3D画像処理システム「CG-R シリーズ」を出しています。2Dの検査と位置決めから、3Dのピッキングまで、ラインナップで幅広くカバーしているのが特長です。
VSシリーズ:検査とロボットの位置決めを1台で
「AI × 光学ズーム搭載ビジョンシステム VS シリーズ」は、解像度の落ちない光学ズーム、不良品学習AI・良品学習AI・ルールベースの組み合わせ、高輝度のリング照明を備えています(キーエンス VSシリーズ製品ページ)。
ロボットとの連携機能もあり、川崎重工の公式ページでは、固定カメラとロボット手先のカメラ(オンハンド)の両方に対応し、AI検査を同時に実行できると紹介されています(川崎重工 VSシリーズ紹介ページ)。位置決めと検査を同じセンサで行えるため、工程統合と省スペース化につながります。
CG-R シリーズ:6眼カメラの3D画像処理システム(新製品)
「ロボットビジョン・AI検査対応 3D画像処理システム CG-R シリーズ」は、複数のステレオカメラからなる6眼カメラで、製品の姿勢を死角なくとらえます。近赤外(NIR)の高輝度光源で高密度のパターンを当て、外乱光の影響を抑えて最速0.1秒で3D撮像します。カメラ・レンズ・照明が一体になっていて、照明やレンズを選ぶ必要がありません(キーエンス CG-R シリーズ製品ページ)。
「AIサーチ」は細かいアノテーション(学習用の印付け)が要らず、設定は1分とされています。ロボット手先への搭載(オンハンド)と固定設置の両方に対応し、スカラ・垂直多関節・協働ロボットに使えます。用途例には、ネジ締め位置の補正、基板のピッキングとつかみズレの補正、加工機への素材投入、金属部品の段積みピッキングが挙げられています。
3D VGR シリーズ:ばら積み・デパレタイズ向けの3Dロボットビジョン
「3D VGR シリーズ」は、4カメラと1プロジェクターが一体になった撮像部と3Dサーチを持ち、ロボットの経路を自動で生成する機能やピッキングシミュレーターを備えています(キーエンス 3D VGR シリーズ製品ページ)。
① 固定カメラ型ピッキング
ライン上に設置した固定カメラで、部品の向きや位置のばらつきを認識し、ロボットにピッキング位置を渡します。
② ハンドアイ型ロボットガイダンス
ロボット手先に搭載したカメラで、組立や検査時の位置補正を行います。CG-R シリーズは、ネジ締め位置の補正を用途例に挙げています。
③ 検査とピッキングの統合ライン
外観検査で良品と判定された製品だけをピッキングする仕組みを構築できます。1台のシステムで「検査→選別→搬送」までをつなぎ、工程全体の合理化につなげます。
キーエンスは、マニュアル・設定動画・電話サポート・テスト機の貸し出しなど支援の窓口を整えており、初めてロボットビジョンを導入する現場でも立ち上げやすいのが強みです。
2DのVSシリーズで検査と位置決めをまとめる、3DのCG-R シリーズや3D VGR シリーズでピッキングを自動化する、というように、工程に合わせて同じメーカーの中で選べる点も実用的です。
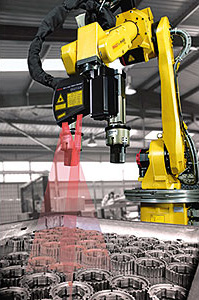
画像出典:FANUC公式サイト
FANUCの『iRVision』は、同社ロボットの純正ビジョンシステムです。公式ページでは、全ての制御装置に「見る」機能を標準で搭載していると説明されています(FANUC iRVision 製品ページ)。外部PCや追加ソフトウェアを用意しなくても、ロボットコントローラ上で画像処理を実行できるのが最大の特長です。動いている対象物に追従するビジュアルトラッキングは、純正オプションの画像処理装置を組み合わせて実現します。
一体型アーキテクチャによる統合性と運用性の高さ
iRVisionは、ロボットコントローラにビジョン処理機能を標準搭載しており、外部PCや追加ソフトを必要とせずに画像処理を実行できます。これにより、配線や通信設定が簡素化され、システム構成のトラブル要因を減らせます。
新しい制御装置 R-50iA で、カメラも高解像度に
2024年2月に量産が始まった新しいロボット制御装置 R-50iA では、内蔵ビジョンが500万画素のカメラ(従来の4倍の解像度)に対応し、カメラの接続がイーサネットに統一されました。防水仕様でLED照明付きの新しいカメラも、イーサネットケーブル1本で使えます(FANUC R-50iA 発表ページ)。
ティーチングペンダントからの一貫操作
設定や運用はティーチングペンダントから直接実行でき、既存のロボット操作インターフェース上でビジョン機能も扱えます。現場の作業者にとっては、PC操作や外部ツールに頼らずに使える操作性が大きなメリットです。結果として、保守・教育コストの削減にもつながります。
3Dセンサと機械学習の機能
3Dでは、パターン光方式の3Dビジョンセンサ(3DV/70〜3DV/1600)がラインナップされています。また米国FANUCは、部品の有無などを機械学習で判定する「AI Error Proofing」を、PCやクラウドなしで制御装置の中で学習・実行できる機能として紹介しています(FANUC America AI Error Proofing)。
※この標準構成でも、静的な対象物に対しては画像ベースで位置補正を行うことが可能です。
FANUCでは、移動中の対象物にロボットを追従させるビジュアルトラッキングを実現するために、専用の画像処理装置(純正オプション)を提供しています。米国FANUCの「Real-Time Visual Tracking」は、高速の2Dカメラでエンコーダなしにライントラッキングを行う機能で、FANUCのIPC(産業用PC)上で動作します(FANUC America Real-Time Visual Tracking)。
この拡張構成を導入することで、たとえば:
といった、動的な環境での追従作業が可能になります。
処理速度や応答性の要求が高い工程には、こちらのオプション追加が必要です。
なお、2025年の国際ロボット展では、フィジカルAIの展示の中で、動く部品を追いかけてねじ締めをするロボットが紹介されています(FANUC iREX2025 展示レポート)。
大規模工場・量産ラインでの安定運用
ティーチングペンダントによる統一操作体系により、複数ロボットの管理や保守運用を揃えやすくなります。これにより、人員の熟練度に依存しにくいライン運用につながるため、大規模な自動化ラインで多く採用されています。
3Dばら積みピッキングへの対応
iRVisionは、3Dビジョンセンサと3Dモデル検出機能を活用し、ばら積み状態の部品から目的物を識別します。従来は人手に頼っていたピッキング工程を自動化し、ランダムな配置にも対応します。
動的な対象物へのリアルタイム追従制御(オプション構成)
専用の画像処理オプションを追加することで、移動中の対象物にロボットが追従して作業を行う「ビジュアルトラッキング」が実現できます。
たとえば、自動車の最終組立工程において、動いている車体に合わせてタイヤを取り付けるといった作業にも対応しています。
FANUCのiRVisionは、ビジョン機能をロボットコントローラに内蔵した純正統合型システムであり、外部PCや専用ソフトを必要とせず、“一体型”ならではの簡潔で安定した構成が最大の特長です。
ティーチングペンダントから設定・操作ができるため、現場オペレータの負担が少なく、既存の操作スキルをそのまま活かせる点も大きな強みです。R-50iA でカメラが高解像度になり、配線もイーサネットに揃いました。
また、オプション機能を加えることで動的な対象物へのリアルタイム追従(ビジュアルトラッキング)にも対応できます。シンプルな構成で静的作業を効率化しつつ、必要に応じて高度な制御に拡張できるのが、FANUCの考え方です。
そのためFANUCのビジョンシステムは、多数のFANUCロボットを安定運用したい量産ラインや、保守性・操作性を重視する製造現場にとって、導入しやすい選択肢と言えるでしょう。
各社の強みを踏まえると、以下のような現場には特に向いています:
導入の成否は、技術の優劣よりも「自社の課題に合っているか」に大きく左右されます。まずは“今困っている工程や作業特性”に一番フィットする強みを見極めることが、ビジョンシステム選定の第一歩です。
| 企業名 | 特徴・強み | 2025〜2026年の主な動き | 得意分野 |
|---|---|---|---|
| Mujin | モーションプランニングとビジョン認識の統合による知能化制御。ティーチング不要で動的な環境に自律対応。 | 統合自動化OS「MujinOS」搭載の単載パレタイザー発売(2025年11月)、AGVの拡充 | 多品種ピッキング、パレタイズ、物流・工場内物流の自動化 |
| ニコン | 最大250fpsの画像処理と、ハンドアイ型のビジョントラッキング。エンコーダやコンベア同期が不要。 | 2D専用の小型モデル NSE-L-1(2025年10月)、3Dビジョントラッキング(2026年10月) | 動くワークへのボルト挿入・締結、ばら積みピッキング |
| キーエンス | AI搭載センサ+光学ズームのVSシリーズと、3Dのロボットビジョン。支援体制が充実。 | 6眼カメラの3D画像処理システム「CG-R シリーズ」 | 外観検査、位置決め、協働ロボットでのピッキング |
| FANUC | iRVisionによるコントローラ内蔵型ビジョン。ペンダントから設定でき、ビジュアルトラッキングにも拡張可能。 | 新制御装置 R-50iA で500万画素カメラ・イーサネット接続に対応(2024年) | 量産ラインでの安定運用、複数ロボットの統合管理 |
X でも更新情報を流しています → @robotpressinfo
ロボット導入における最大の課題 ― 長期安定運用 製造現場にロボットを導入する際、初期の動作テストや立ち上げは順調に進むことが多いものです。しかし、真の課題はそこから始まります。ロボットを長期間、安定して稼働させ続けるこ…
協働ロボットの定義(ISO 10218・ISO/TS 15066・労働安全衛生規則の80W規定とリスクアセスメント)から、使われている現場、中国製の広がり、フィジカルAIで見るべき制御周期、最初の1台にパレタイズを勧める理由、選ぶときのチェックポイントまでをまとめました。
ものづくり企業から「ロボットを入れたい」と言われたとき、導入が有効そうなら次に決めるのは形。垂直多関節・スカラ・パラレルリンク・直交の4つを、実務の目線で整理しました。