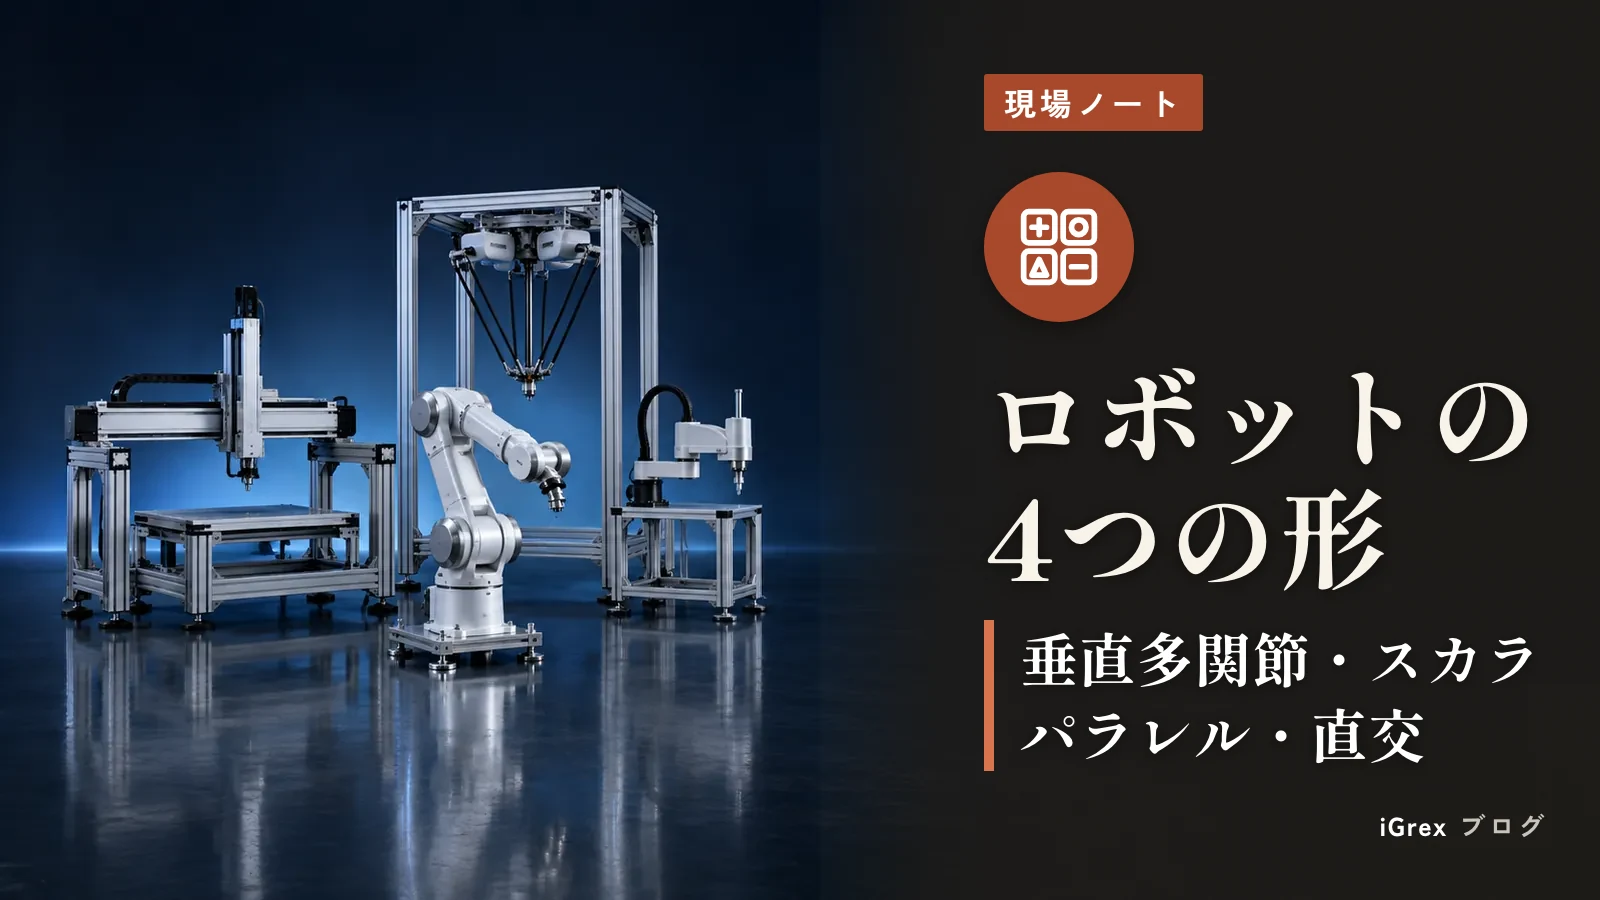
産業用ロボットの「4つの形」
ものづくり企業から「ロボットを入れたい」と言われたとき、導入が有効そうなら次に決めるのは形。垂直多関節・スカラ・パラレルリンク・直交の4つを、実務の目線で整理しました。
「協働ロボットを入れてみたい」という話をよく聞きます。ただ、協働ロボットとは何か、普通の産業用ロボットと何が違うのかは、意外と整理されていません。この記事では、協働ロボットの定義から始めて、どんな現場で使われているか、買うなら何を考えて決めればいいかまでを、順に書いてみます。
この記事で分かること
協働ロボットは、柵で囲わずに、人と同じ空間で作業できるようにした産業用ロボットです。ここで大事なのは、「ロボットそのものが安全だから柵が要らない」のではない、という点です。
ロボットの性能に加えて、何を持たせるか、どこで、どう動かすかまで含めて安全を確かめたうえで、はじめて柵なしで使えます。
産業用ロボットの安全の国際規格は ISO 10218 です。ロボット本体の要求(Part 1)と、ロボットを組み込んだ設備の要求(Part 2)に分かれています。
人とロボットが一緒に作業するときの具体的な決まりは、2016年に技術仕様書 ISO/TS 15066 にまとめられました(ISO 2016年3月のニュース)。ここでは、協働の方式として次の4つが挙げられています。
ISO/TS 15066 には、体の部位ごとに、ぶつかったときに許される力や圧力の目安も載っています。いわゆる「協働ロボット」の多くは、4つ目の動力・力制限で使うことを前提に作られています。
ISO 10218 は2025年2月に改訂されました(ISO 10218-1:2025、ISO 10218-2:2025)。この改訂で、ISO/TS 15066 の内容が ISO 10218 の本体に取り込まれました(Universal Robots の解説記事、SICK の解説記事)。
また、2025年版をもとにした米国の規格(ANSI/A3 R15.06-2025)では、「協働ロボット」という言葉が「協働アプリケーション」に置き換えられました。協働はロボットの種類ではなく、ロボットと人が一緒に行う作業全体の性質だ、という整理です(Wiley Industry News 2025年9月19日)。
「協働ロボットを買えば協働になる」のではなく、「使い方を含めて協働のアプリケーションにする」。規格の考え方は、そうはっきりしてきたと私は受け取っています。
日本では、労働安全衛生規則 第150条の4 で、産業用ロボットに接触して危険が生じるおそれがあるときは、柵や囲いを設けることになっています。このとき対象になるのは、定格出力が80Wを超えるモーターを持つロボットです。80W以下のモーターだけで動く機械は、規則上の「産業用ロボット」から外れます(昭和58年労働省告示第51号。日本ロボット工業会の関連法規の抜粋)。
では80Wを超えるロボットは必ず柵が要るのかというと、そうではありません。2013年12月の通達(基発1224第2号)で、次の2つの道が示されました(厚生労働省のリーフレット)。
同じ日付の留意事項では、たとえば「ロボットと周りの設備のすき間を500mm以上にする」「挟まれても動力なしで人の力で抜け出せる」ことが、挟まれの危険が無いと判断できる一例として挙げられています。
つまり、柵をなくせるかどうかを決めるのは、ロボットのカタログではなく、現場で行うリスクアセスメントです。
同じ協働ロボットでも、刃物や尖った部品を持たせたり、重い物を速く動かしたりすれば、柵なしでは使えなくなります。
なお、国内でこの通達と JIS B 8433(ISO 10218 の日本版)が基準にしているのは、2011年版の ISO 10218 です。国内ではこれが最新で、その後の改正は、2026年10月時点では確認されていません。
国際ロボット連盟(IFR)によると、2025年に世界で新たに導入された協働ロボットは約6万6,000台で、産業用ロボット全体の11%でした(IFR 2026年9月24日)。
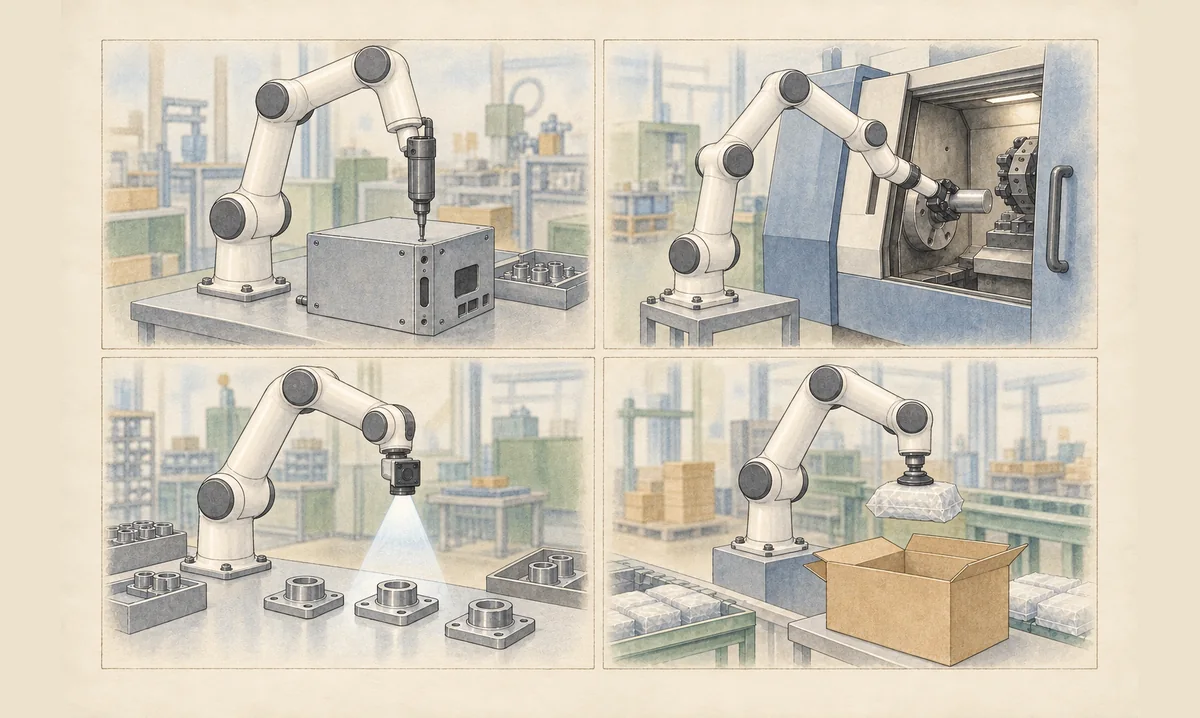
現場でよく見る使い方は、次のようなものです。
どの使い方にも共通しているのは、ライン全体を作り直すのではなく、今ある工程のうち1つだけをロボットに任せていることです。
たとえば、組立なら「部品を取って置く」ところだけ、マシンテンディングなら「材料を入れて、取り出す」ところだけをロボットが受け持ち、ほかの工程は今までどおり人が続けます。協働ロボットは、条件を満たせば安全柵で囲まずに人の隣で動かせます。そのため、今の作業台や機械の横にそのまま置いて、作業台ひとつ分の場所から始められます。これが、協働ロボットの良いところです。
デンマークの Universal Robots(UR)は、2025年9月8日に「UR8 Long」を発表しました。リーチ(腕の届く距離)は1,750mm で、同社の UR20 と同じです。可搬重量は8kg で、UR20 より約30%軽く、細身に作られています(UR 2025年9月8日発表)。
用途としては、溶接、緩衝材のピッキング、製品の何か所もを順に測る検査が挙げられています。軽いので、門型の架台やレール、天井から吊るす取り付けにも向いています。
「重い物は持たないが、遠くまで届いてほしい」という検査や溶接の現場に合わせた機種です。可搬重量とリーチは必ずしも一緒に大きくなるわけではなく、用途によって組み合わせを選べるようになってきています。
その UR は、1年後の2026年9月14日に新しい世代(Gen 7)を発表しました(UR 2026年9月14日発表)。新しいアームの中には、同じリーチ1,750mm の「UR10g-1750」があり、UR の製品ページでは UR8 Long が前の世代の機種として紹介されています(UR10g-1750 製品ページ)。協働ロボットは、世代の入れ替わりがそれなりに早い製品です。選ぶときには、いま買う機種が現行品か、制御ソフトのサポートがいつまで続くかも確かめておくと安心です。
ここ数年で大きく変わったのは、中国のメーカーの協働ロボットが日本でも手軽に買えるようになったことです。FAIRINO や DOBOT がその代表です。
たとえば FAIRINO は、ミスミのサイトで本体の価格が公開されています。2026年10月11日時点の通常価格(税別)は、次のとおりです(ミスミ FAIRINO 協働ロボットのページ)。
| 機種 | 可搬重量 | リーチ | 通常価格(税別) |
|---|---|---|---|
| FR3 | 3kg | 622mm | 770,900円 |
| FR5 | 5kg | 922mm | 798,500円 |
| FR10 | 10kg | 1,400mm | 1,452,800円 |
同じページでは、可搬10kg級で比べて、FAIRINO が140万円台から、ほかの2社が330万円台からと470万円台から、という比較も載っています(ミスミ調べ。比較先の社名は伏せられています)。
DOBOT も、可搬3kgから30kgまでの CRA シリーズをそろえています。たとえば CR5A は可搬5kg、作業半径900mm、繰り返し精度±0.02mm です(DOBOT CRA シリーズ)。カタログの数字だけを見れば、可搬・リーチ・繰り返し精度は、ほかのメーカーの同じクラスと大きく変わりません。
最初の1台として社内で試してみる、あるいは自分で触ってロボットの動かし方を覚える、という目的なら、中国製は十分に良い選択肢だと私は思っています。本体が安いと、「とりあえず1台置いて、何ができるか試す」がやりやすくなります。
ただし、本体の値段はシステム全体の一部です。ハンド(つかむ道具)、架台、安全のためのセンサー、立ち上げの作業には、ロボットの国籍に関係なく費用がかかります。
故障したときに国内で誰が直してくれるか、部品がどのくらいで届くかも、本体価格と一緒に確かめておきたいところです。
最近は「フィジカルAI」という言葉をよく聞きます。カメラなどで周りを見て、AIが次の動きを決め、その指令をロボットに送り続ける、という使い方です。このとき効いてくるのが、外部のPCからロボットに指令を送れる間隔(制御周期)と、その間隔がどれだけ安定しているかです。
人がティーチングした動きを再生するだけなら気にしなくてよい数字ですが、AIで動きを作るなら話が変わります。指令の間隔が粗いと、細かな修正が間に合わず、動きがぎこちなくなったり、遅れたりします。
公開されている資料で確かめられた値を並べると、次のようになります。
| メーカー | 外部から動かす仕組み | 公開資料にある値 |
|---|---|---|
| Universal Robots | RTDE | e-Series・UR Series で最大500Hz(2ms ごと)(RTDE ガイド) |
| FANUC | ROS 2 ドライバ | 1ms の制御に対応(FANUC 2025年12月)。1kHz で動かすには新しい制御装置 R-50iA とオプションが必要(ドライバの説明書) |
| デンソーウェーブ | b-CAP スレーブモード | ROS 2 ドライバの既定値は 8ms(DENSO ROS 2 ドライバ) |
| DOBOT | TCP/IP の ServoJ 指令 | 30ms(33Hz)ごとの呼び出しを推奨(V4.5.1 版の説明書。DOBOT TCP/IP プロトコル) |
| FAIRINO | SDK の ServoJ 指令 | 指令周期の既定値は 8ms(FAIRINO SDK 説明書) |
| Franka Robotics(研究用) | FCI | 1kHz でやり取り。研究でよく使われる機種(Franka FCI) |
ただし、この表の数字は単純に比べられません。ロボットの状態を返す間隔なのか、動きの指令を受け付ける間隔なのか、メーカーによって書き方が違います。ファームウェアのバージョンによって値が変わることもあります。
買う前に、その時点の資料と、実際に指令を送ってどう動くかを確かめるのが確実です。
UR は、2026年の新しい世代で、RTDE やインピーダンス制御(力の加減を制御する機能)をフィジカルAI向けの機能として打ち出しています。FANUC も ROS 2 ドライバをオープンソースで公開しました。私の実感としては、安い機種で試し始めても、AIで動きを作る段階に進むと、指令の周期や、研究や開発の事例の多さを理由に、UR や国内メーカーのロボットに戻ってくることがあります。
最初の1台を選ぶときに、その先で何をしたいかを少しだけ考えておくと、買い直しを減らせます。
協働ロボットは、人にぶつかっても大きなけがにならないよう、力と速さを抑えて動かすのが前提です。その分、同じ大きさの産業用ロボットと比べると、どうしても1回の作業にかかる時間(タクト)は長くなります。
ラインの速さに合わせてタクトを短くしたい、という工程なら、無理に協働ロボットで頑張るより、柵やライトカーテンで人の立ち入りを管理したうえで、産業用ロボットを速く動かす方が合っていることがあります。
協働ロボットを選ぶか、柵のある産業用ロボットを選ぶかは、「人のすぐ横で動かす必要があるか」と「どれだけ速く動かしたいか」の兼ね合いで決まります。
産業用ロボットの形の違いは、産業用ロボットの「4つの形」にまとめています。
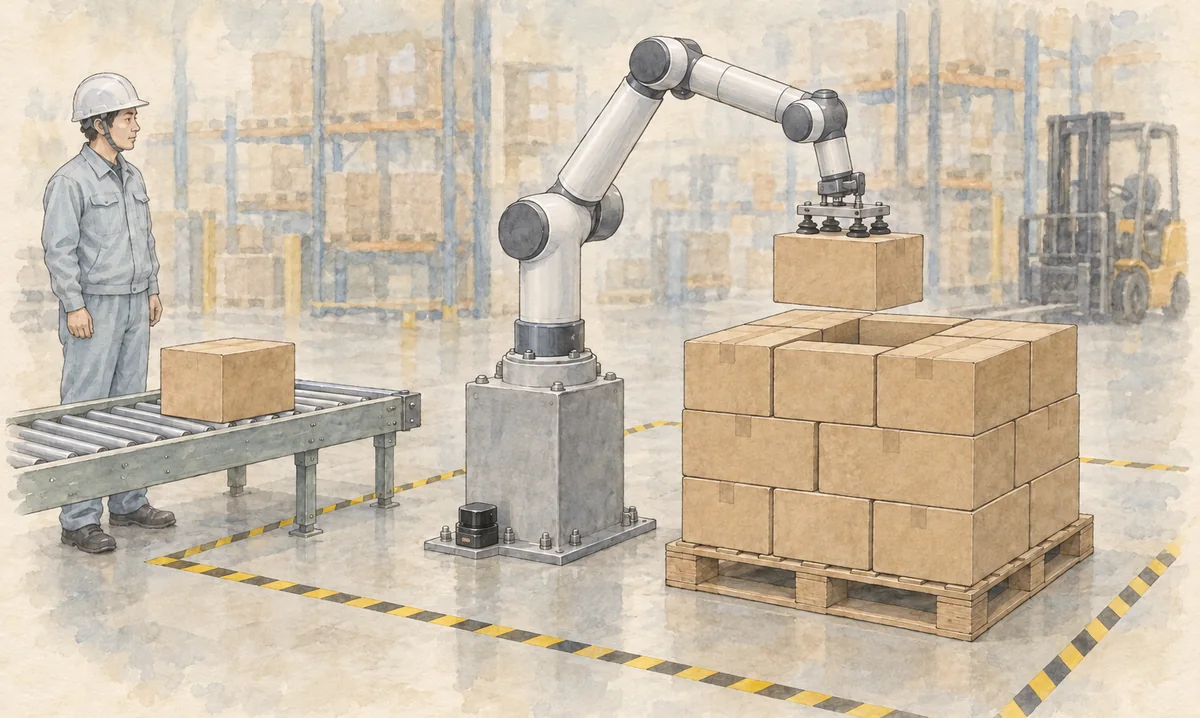
では、最初の1台に何をさせるか。私がよく勧めるのは、段ボール箱をパレットに積み上げる作業、パレタイズです。
理由はいくつかあります。
各社とも、パレタイズ用のソフトや一式のセットを用意しています。たとえば UR には、ソフトとロボットを組み合わせたパレタイズのパッケージがあり(UR マーケットプレイスの Pally)、FANUC も協働ロボット CRX 向けにパレタイズのソフトと周辺機器の組み合わせを紹介しています(FANUC America CRX パレタイジング)。
一方で、パレタイズにも確かめておくことがあります。
パレタイズで「ロボットを動かして、止めて、直す」という経験を一通りすると、次に自動化したい工程が見えてきます。箱を下ろすデパレタイズ、箱詰め、加工機への投入と、そこから広げていけばよいと思います。
最後に、協働ロボットを選ぶときに見る項目をまとめます。
| 項目 | 見るところ | 気をつけること |
|---|---|---|
| 可搬重量 | ワークの重さ+ハンドの重さで足りるか | 「最大」や「拡張」の可搬重量は条件付きのことがある。例えば、UR8 Long は標準8kg で、条件付きで10kg など |
| リーチ | 作業する範囲の端まで届くか | 腕を伸ばしきった位置では持てる重さが減ることがある |
| 繰り返し精度 | 同じ位置に何度戻れるか。協働ロボットでは±0.02〜0.1mm 程度 | 狙った座標にぴったり行く精度(絶対位置精度)とは別物 |
| 制御周期と外部インターフェース | 外部PCから動かせるか、指令の周期、ROS 2 や Python などの対応 | AIで動きを作るなら特に重要。数字の意味をメーカーごとに確かめる |
| 価格とサポート | 本体価格、国内の修理窓口、部品の届く早さ | ハンド・架台・安全対策・立ち上げは本体と別にかかる |
| 安全機能 | 力・速度の制限、人との距離に応じた減速、安全用の入出力 | 柵なしにできるかは、現場のリスクアセスメントで決まる |
| ソフトの使いやすさ | 手で動かして教える機能(ダイレクトティーチ)は、ほとんどの機種に付いています。差が大きいのは、操作画面でのプログラムの組みやすさで、メーカーによって全然違います | 実機か体験会で、自分の手で一度プログラムを組んでみてから決める |
| 周辺機器 | 使いたいハンドやカメラが、そのロボットに対応しているか | 対応品が多いメーカーほど、組み合わせの手間が減る |
| 使う環境 | 防塵・防水の等級(IP)、床や架台の強さ | 食品や切削油のかかる場所では特に確認する |
記事の内容へのご質問や、導入前に考えを整理したいといったご相談は、お問い合わせからどうぞ。
X でも更新情報を流しています → @robotpressinfo
ものづくり企業から「ロボットを入れたい」と言われたとき、導入が有効そうなら次に決めるのは形。垂直多関節・スカラ・パラレルリンク・直交の4つを、実務の目線で整理しました。
ロボット導入における最大の課題 ― 長期安定運用 製造現場にロボットを導入する際、初期の動作テストや立ち上げは順調に進むことが多いものです。しかし、真の課題はそこから始まります。ロボットを長期間、安定して稼働させ続けるこ…
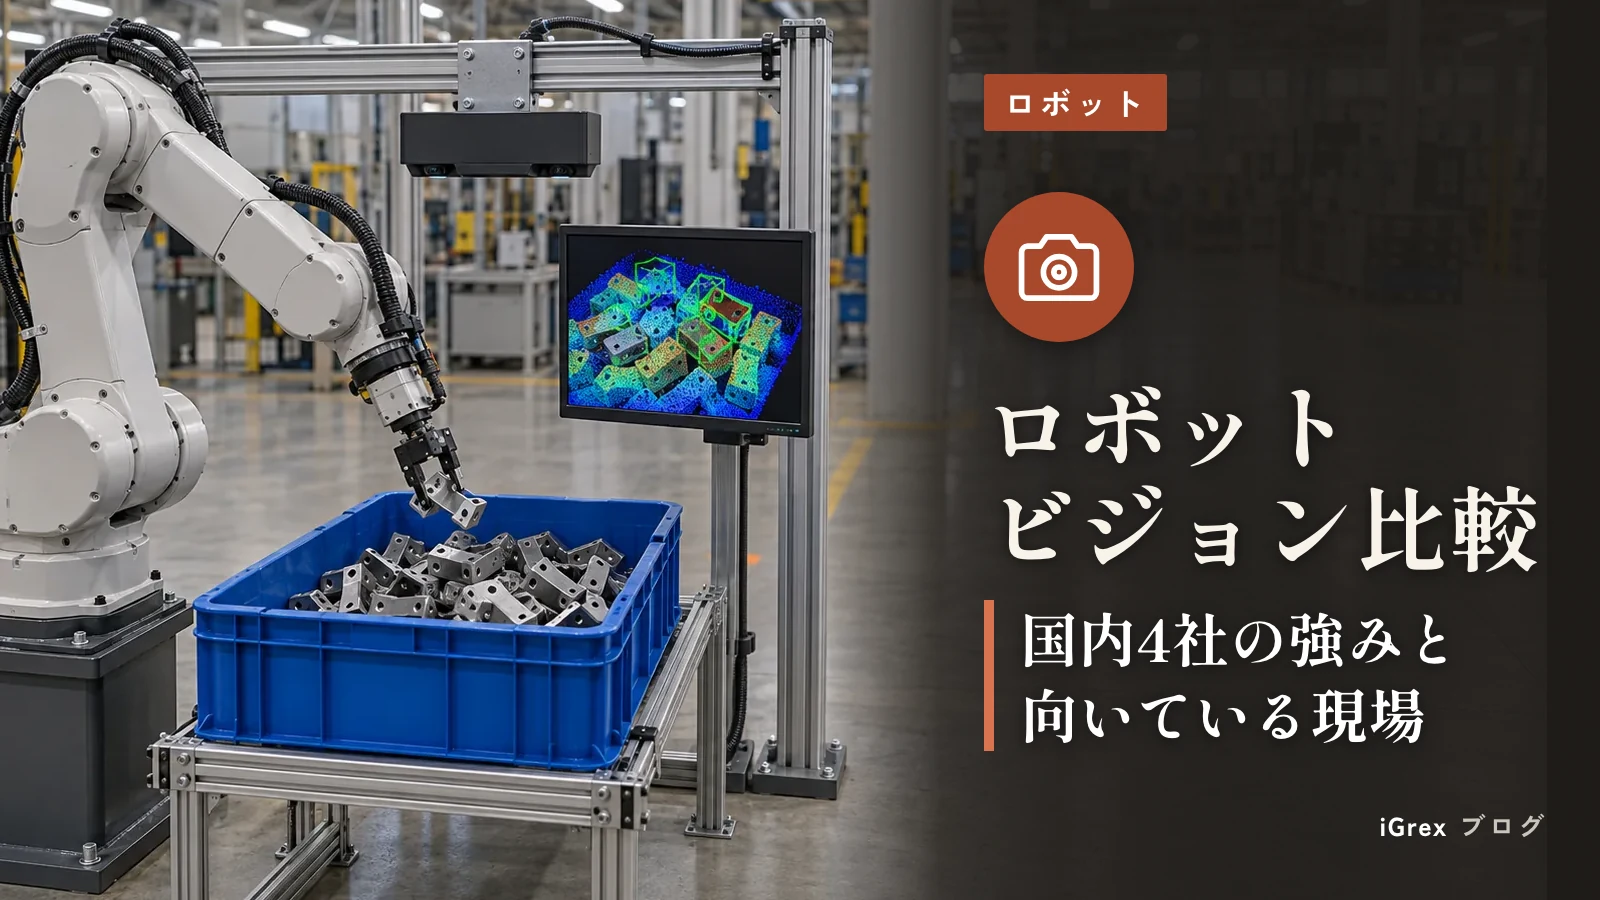
Mujin・ニコン・キーエンス・FANUCのロボットビジョンを、技術の特長と向いている現場で比べました。2026年10月時点の情報に更新し、MujinOS、ニコンの3Dビジョントラッキング、キーエンスのCG-Rシリーズなどの新しい動きを加えています。